
SLIM · 물구나무 착륙선
SLIM · the upside-down lander
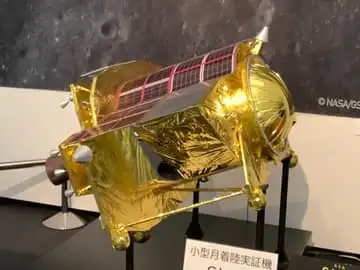
2024년 일본의 착륙선이에요. 엔진 하나가 떨어져 나가 거꾸로 서 버렸지만, 목표 지점 100m 안에 내리는 정밀 착륙에 성공했어요. 공처럼 생긴 작은 로봇 SORA-Q가 그 모습을 찍었어요.
3D 달에서 보기 →한눈에 보기
- 어디
- 시오리 크레이터
- 📅 착륙
- 2024-01-19
- 🚀 보낸 곳
- 일본 JAXA
- 🎯 정확도
- 목표에서 약 55 m
- 좌표
- 13.30°S 25.25°E
- 종류
- 착륙 지점
SLIM(달 탐사용 스마트 착륙선)은 일본 우주 기관 JAXA가 만든 작은 착륙선이에요. 고른 지점에서 100m 안에 정확히 내리는 게 목표라서 달의 저격수라는 별명이 붙었어요. 2024년 1월 19일, 신주의 바다(넥타르의 바다) 가까이 있는 작은 시오리 크레이터 근처에 내렸고, 일본은 달에 사뿐히 내린 다섯 번째 나라가 되었어요.
착륙이 계획대로만 되지는 않았어요. 땅에 닿기 조금 전 두 개의 주 엔진 가운데 하나가 고장 나서, SLIM은 거의 물구나무를 선 채 코를 땅에 대고 멈췄어요. 그래도 목표 지점에서 약 55m 떨어진 곳에 내려서 정밀 착륙 목표는 이뤘어요. 함께 싣고 간 공 모양의 아주 작은 로봇 SORA-Q가 거꾸로 선 착륙선의 첫 사진을 찍었어요.
어떤 임무였나요?
SLIM은 2023년 9월 6일, 다네가시마에서 H-IIA 로켓에 실려 X선 우주 망원경과 함께 발사되었어요. 보통 착륙선은 몇 km나 되는 넓고 안전한 곳을 목표로 해요. 하지만 SLIM은 카메라로 아래 땅을 지도와 비교하면서 정확한 한 점을 향해 스스로 방향을 잡았어요. 기술자들은 이런 정밀 착륙 덕분에 앞으로는 과학자들이 가장 보고 싶어 하는 바위나 크레이터 바로 옆에 내릴 수 있기를 바라요.
물구나무 선 착륙선
땅에서 약 50m 높이에서 SLIM은 엔진 하나를 잃었어요. 프로그램이 계속 조종했지만 옆으로 미끄러지는 속도와 기울기가 너무 커서 코를 땅에 대고 멈췄어요. 그 바람에 태양 전지판이 아침 해의 반대쪽인 서쪽을 향하게 되어, 팀은 배터리를 아끼려고 전원을 껐어요. 약 아흐레 뒤 햇빛이 전지판에 닿자 SLIM이 다시 깨어났어요. 몹시 추운 달의 밤을 견디도록 만들지 않았는데도 여러 번의 밤을 지나고 깨어났다가, 2024년에 조용해졌어요.
아주 작은 로봇 사진사
착륙 바로 전, SLIM은 작은 탐사 로봇 둘을 떨어뜨렸어요. LEV-1은 땅 위를 폴짝폴짝 뛰며 지구로 바로 자료를 보냈어요. SORA-Q라고도 부르는 LEV-2는 야구공만 하고 무게는 약 250g이에요. JAXA가 장난감 회사 다카라토미, 소니, 도시샤 대학과 함께 만들었어요. 공이 양쪽으로 갈라지며 바퀴 두 개로 굴러가는 모양이 되고, 코를 땅에 댄 SLIM의 사진을 찍었어요.
재미있는 사실
- SLIM은 정확한 한 점을 노려서 달의 저격수라는 별명이 붙었어요.
- 엔진 하나를 잃고도 목표에서 약 55m 떨어진 곳에 내렸어요.
- SLIM을 찍은 로봇 SORA-Q는 장난감 회사의 도움을 받아 만들었어요.
- 달의 밤을 견디도록 만들지 않았는데도 여러 번의 밤을 지나고 깨어났어요.
3D 달에서는
3D 달에서는 시오리 크레이터 근처에서 엔진 고장 뒤 코를 땅에 대고 선 SLIM과, 그 옆의 작은 공 로봇 SORA-Q를 볼 수 있어요.
달의 다른 곳

참고한 자료
- 위키백과에서 더 보기
- Smart Lander for Investigating Moon — Wikipedia
- Japan's SLIM spacecraft sticks Moon landing upside down — TechCrunch
업데이트: 2026-10-19